中企视讯|润科具身双线出彩:CEO周斌IWAMA2026解读具身智能2.0 火星车机器人亮相工博会
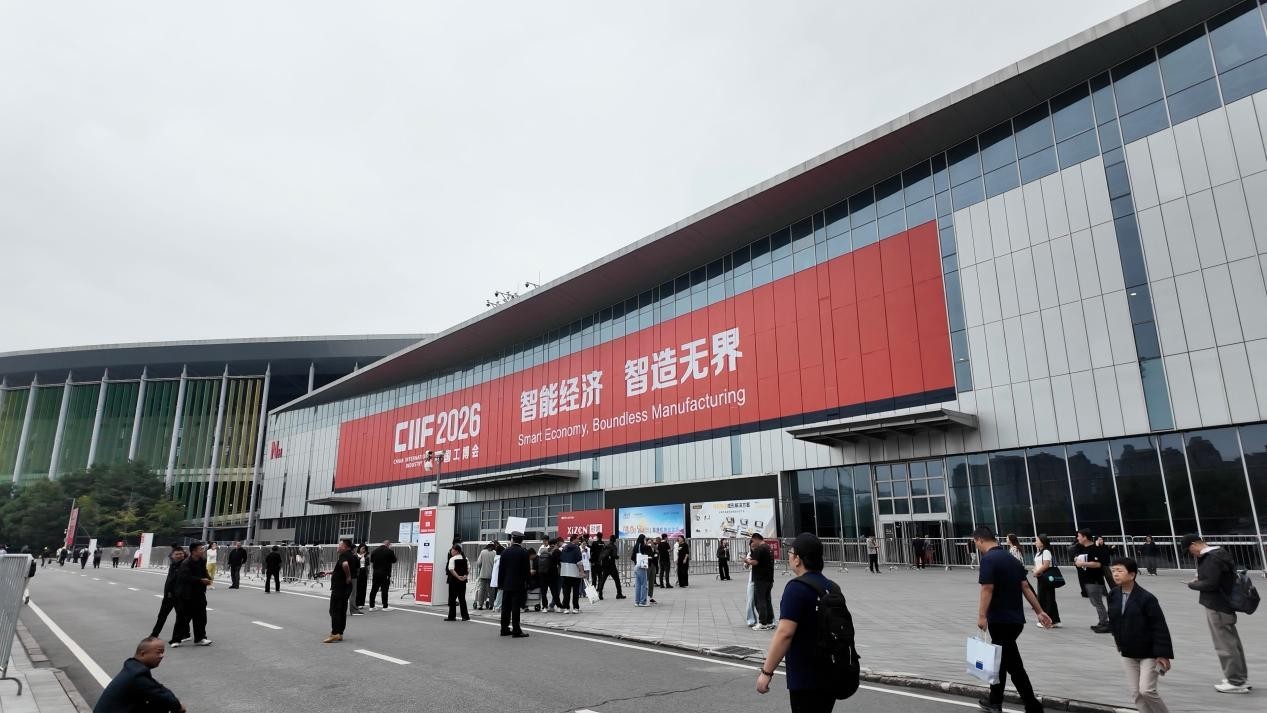
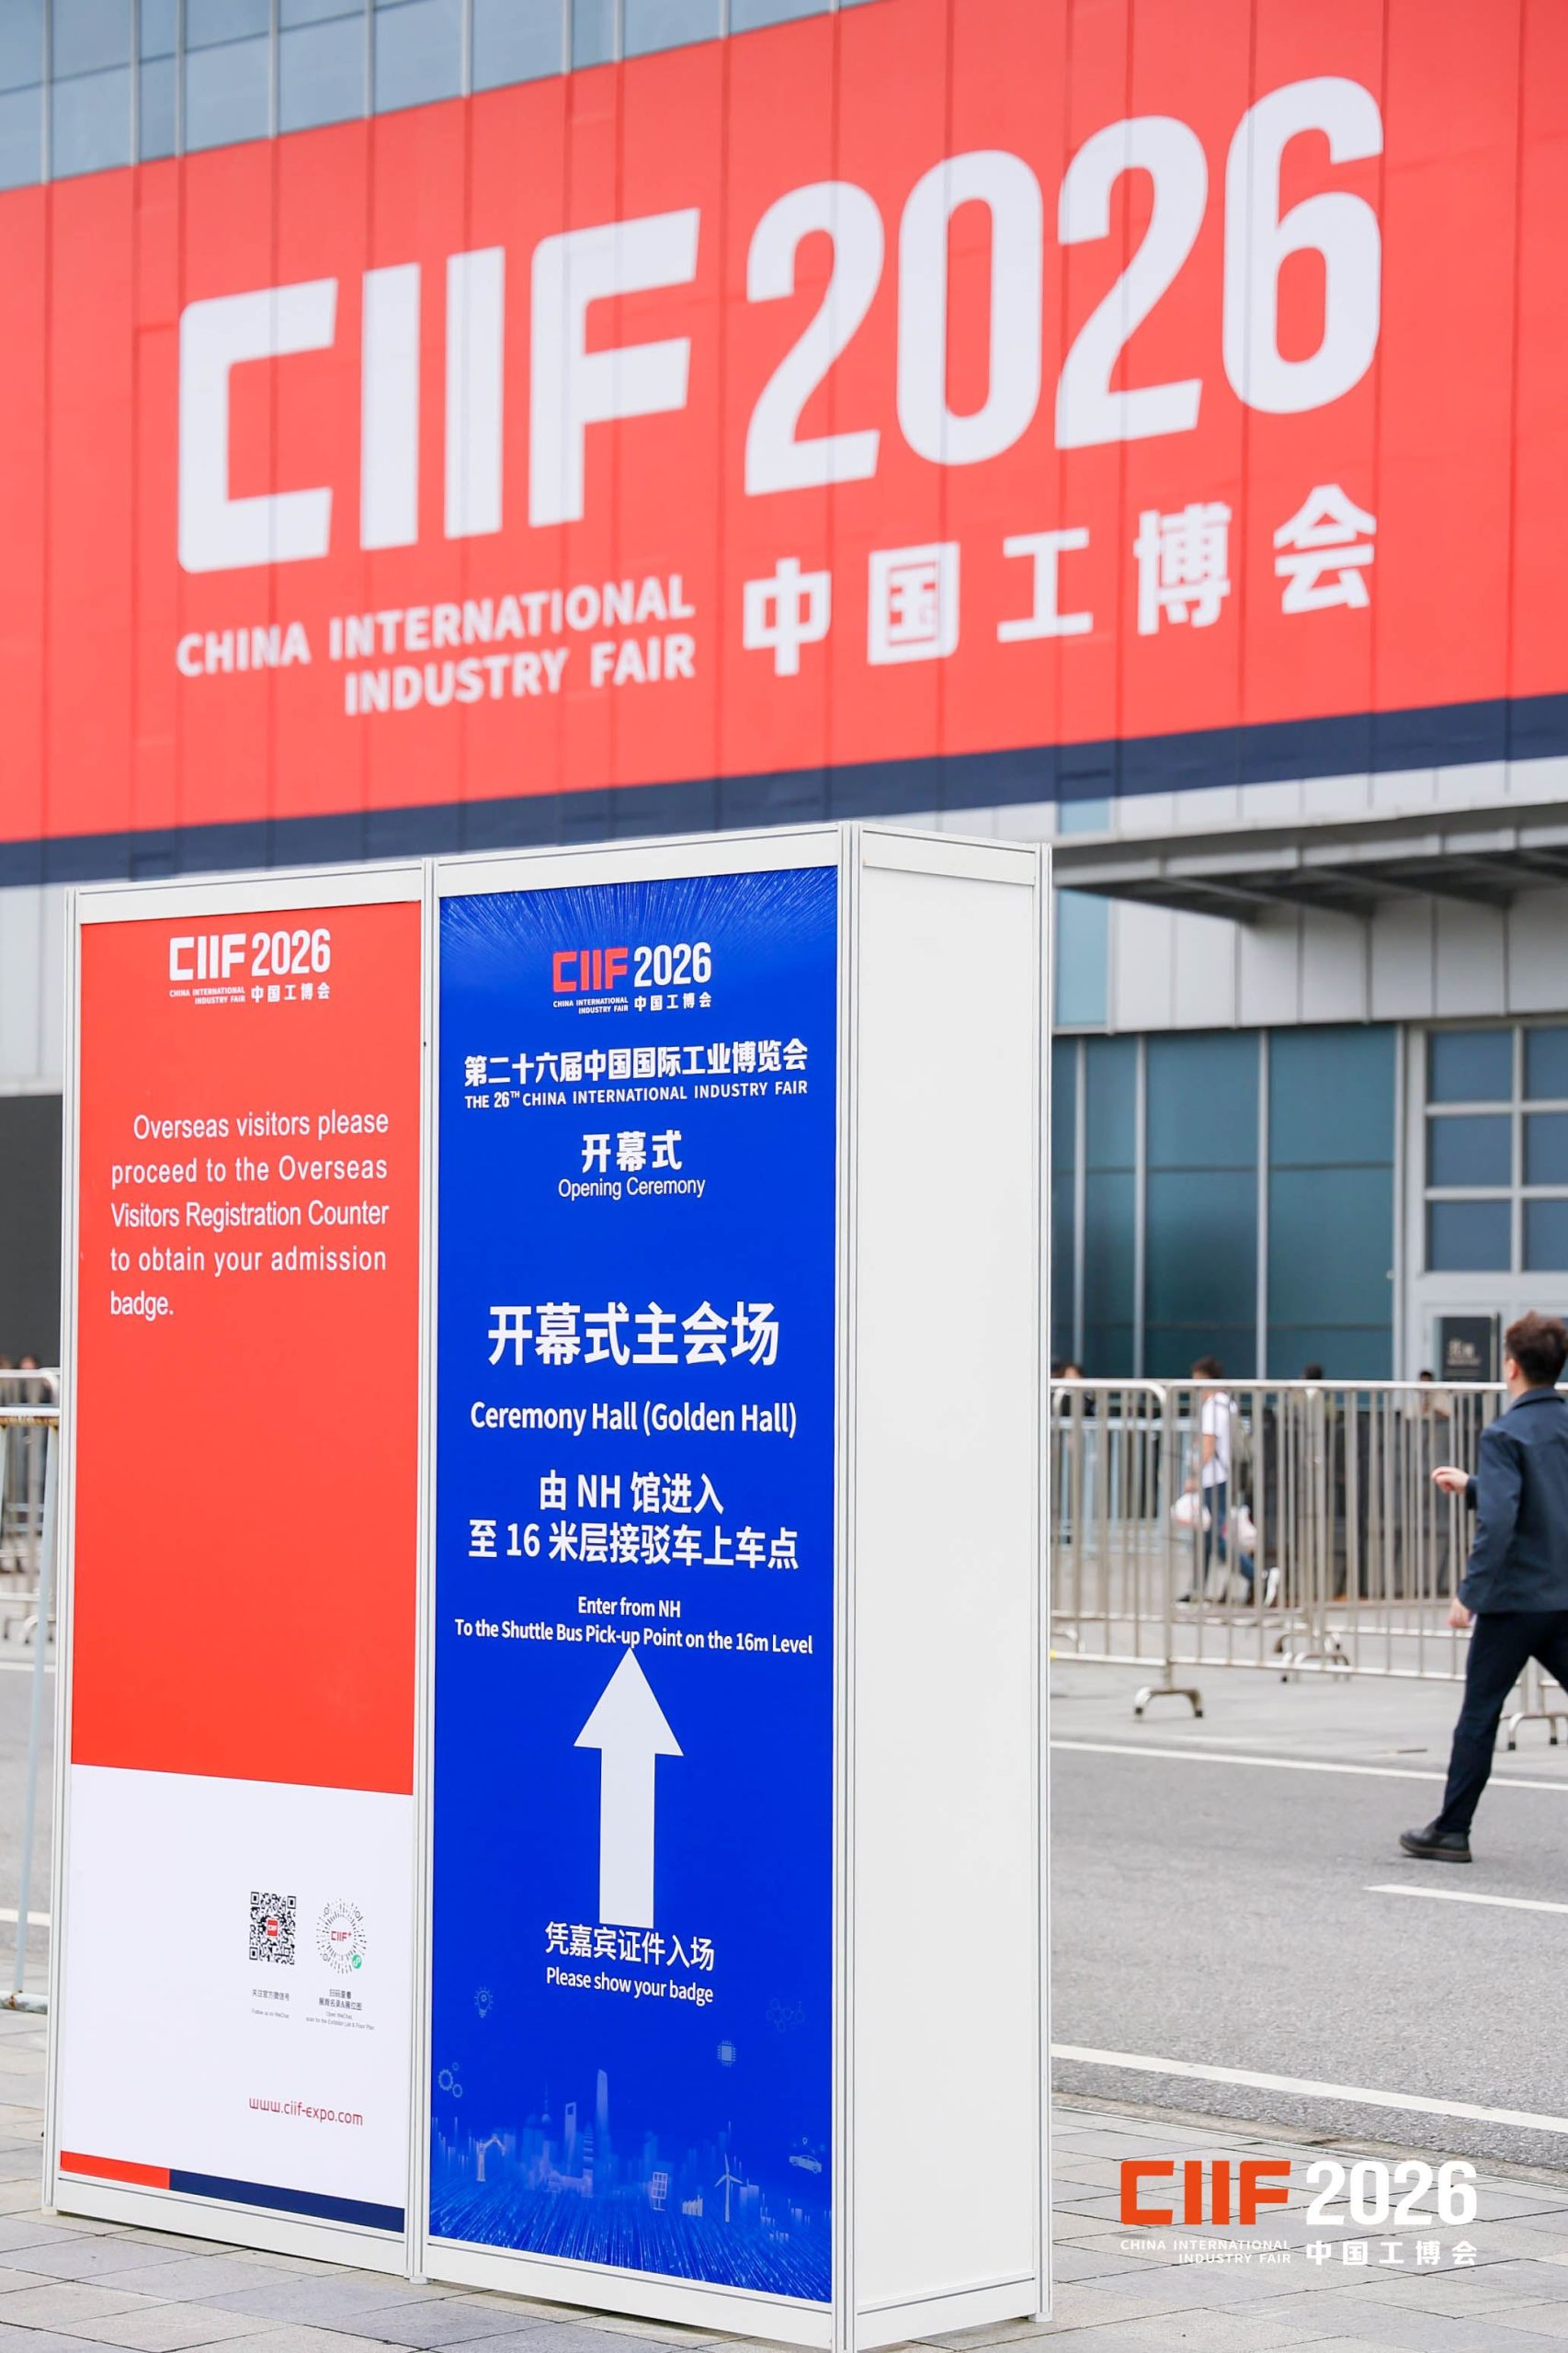
中企视讯(编辑 吴承鸿)国内具身智能赛道热度持续攀升,作为国内深耕特种具身智能赛道的创新企业,润科具身近期同时登上国际学术舞台与国家级产业展会,收获产学研各界广泛关注。12日,润科具能CEO 周斌受邀出席上海大学主办的 IWAMA 2026 第 16 届先进制造与自动化国际研讨会,并发表主题演讲,系统阐释经过产业实践打磨的具身智能 2.0完整技术体系;在2026工博会现场,润科具身自研火星车机器人同步对外展出,把 “场景驱动、任务优先” 研发思想转化为可实测、可验证的实体装备,完成学术思辨与工程样机的双向互证,为先进制造与特种机器人产业化提供可参考的实践样本。
深耕国际学术前沿 解码具身智能 2.0 产业革新逻辑
IWAMA 2026由上海大学主办,是全球先进制造与自动化领域极具权威性的国际交流平台,汇聚海内外顶尖学术与产业专家,聚焦行业前沿趋势与核心技术突破,为全球智能制造技术互通、成果转化搭建了重要桥梁。本次大会上,周斌围绕下一代具身智能技术革新发表核心观点,打破行业对机器人形态与功能的固化认知,提出工业场景下的智能机器人研发,需彻底跳出“类人化设计”的固有局限,坚持场景需求驱动、特定任务最优适配的核心研发逻辑。
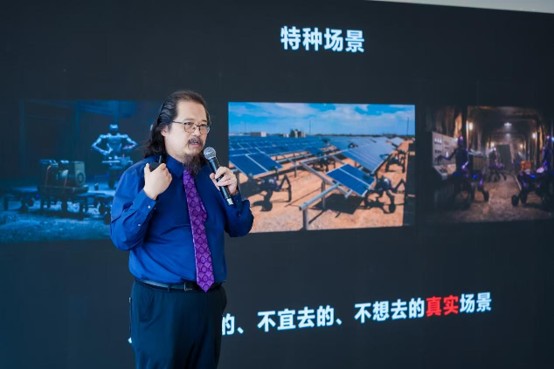
聚焦具身智能2.0三大关键技术方向,周斌精准点明工业自动化领域的下一个工程前沿。首先是任务导向的多元化形态学升级,类人机器人虽能适配人居场景的灵活交互需求,但无法适配复杂工业作业的全场景需求,周斌认为,未来具身智能系统将朝着任务优化的多样化形态迭代,精准平衡工业生产线作业的灵活性、稳定性与运行效率,告别单一拟人化设计的行业内卷。
其次,空间智能是当前具身智能工业规模化部署的核心技术瓶颈。周斌指出,现阶段行业现有技术方案,难以满足真实工业场景的落地要求,想要实现大规模产业化应用,必须攻克三大核心难题,即动态杂乱工况下的鲁棒性环境感知、自然可靠的人机交互模式,以及适配环境不确定性的高级任务规划能力,这也是当下具身智能落地工业场景的核心攻坚方向。
最后,以触觉为核心的多模态感知技术,成为具身智能最关键的前沿赛道。周斌表示,传统机器人仅依靠视觉与本体感知,无法完成电缆插接、表面精加工、柔性材料处理等精细化接触式作业。而高分辨率触觉感知技术的引入,能够有效补齐机器人精细作业短板,为工业装配、产品质量检测、自适应柔性操作等场景开辟全新能力边界。
演讲中,周斌依托傅利叶通用机器人部门的一线落地案例,直观验证了具身智能2.0体系的产业价值。通过摒弃类人中心设计、升级空间推理能力、新增触觉感知模态,能够有效缩短作业循环时间、降低设备部署成本、提升系统适配灵活性。周斌强调,上述技术革新并非远期实验室研究课题,而是当下工业自动化转型升级、具身智能规模化落地的核心工程前沿。
理论落地实景验证 火星车机器人亮相工博会
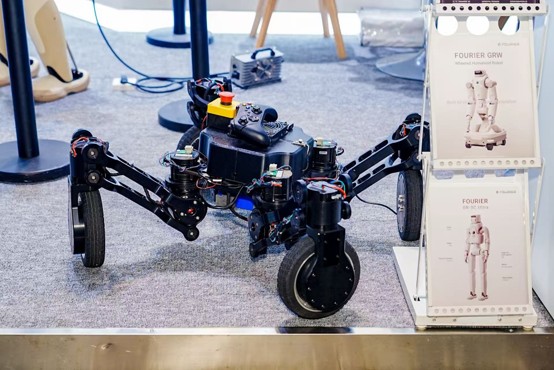
学术理论指引技术迭代,实体产品见证创新实力。工博会现场展出的润科具身火星车机器人,正是公司具身智能2.0前沿理念的具象化落地成果,生动诠释了“场景定义形态、任务驱动技术”的研发内核。
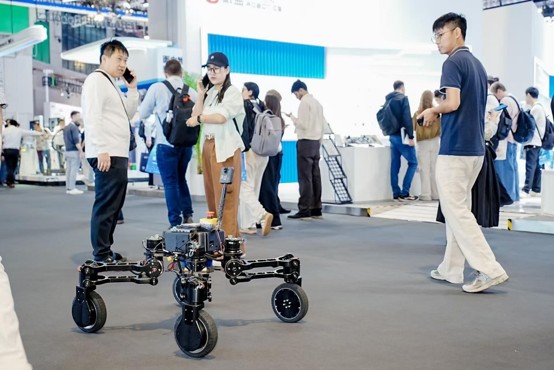
该款火星车机器人彻底摒弃传统拟人化机器人的设计思路,严格遵循任务优化、场景适配的形态学研发逻辑,针对复杂野外、特种工业等非结构化场景定制开发。凭借专属特种底盘构型,设备具备极强的环境适配性与地形通行能力,可从容应对碎石、陡坡、沟壑等复杂恶劣工况,同时依托灵活的模块化设计,可根据不同作业需求搭载各类感知与作业单元,精准适配勘探巡检、应急处置、特种作业等多元任务,完美实现了作业灵活性、运行稳定性与场景适配效率的最优平衡。
展会现场,火星车机器人直观展示了强干扰环境下的智能感知、自主避障、自适应作业能力,让抽象的空间智能、多模态触觉感知、任务化形态设计等前沿技术实现可视化落地,让行业直观看见具身智能2.0的产业化价值。
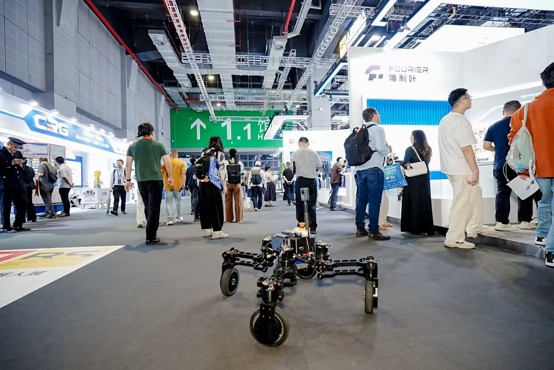
此次“学术演讲+实景参展”的双向亮相,是润科具身技术研发与产业落地实力的集中体现。未来,企业将持续深耕具身智能2.0技术体系,聚焦形态创新、空间智能、触觉感知三大核心赛道,持续以场景需求驱动技术迭代,持续输出可落地、可量产的智能机器人解决方案,助力国内先进制造产业高质量升级。
中企视讯视频号