中企视讯 | 从展台到月台,赛那德工博会亮出物流装卸“硬功夫”
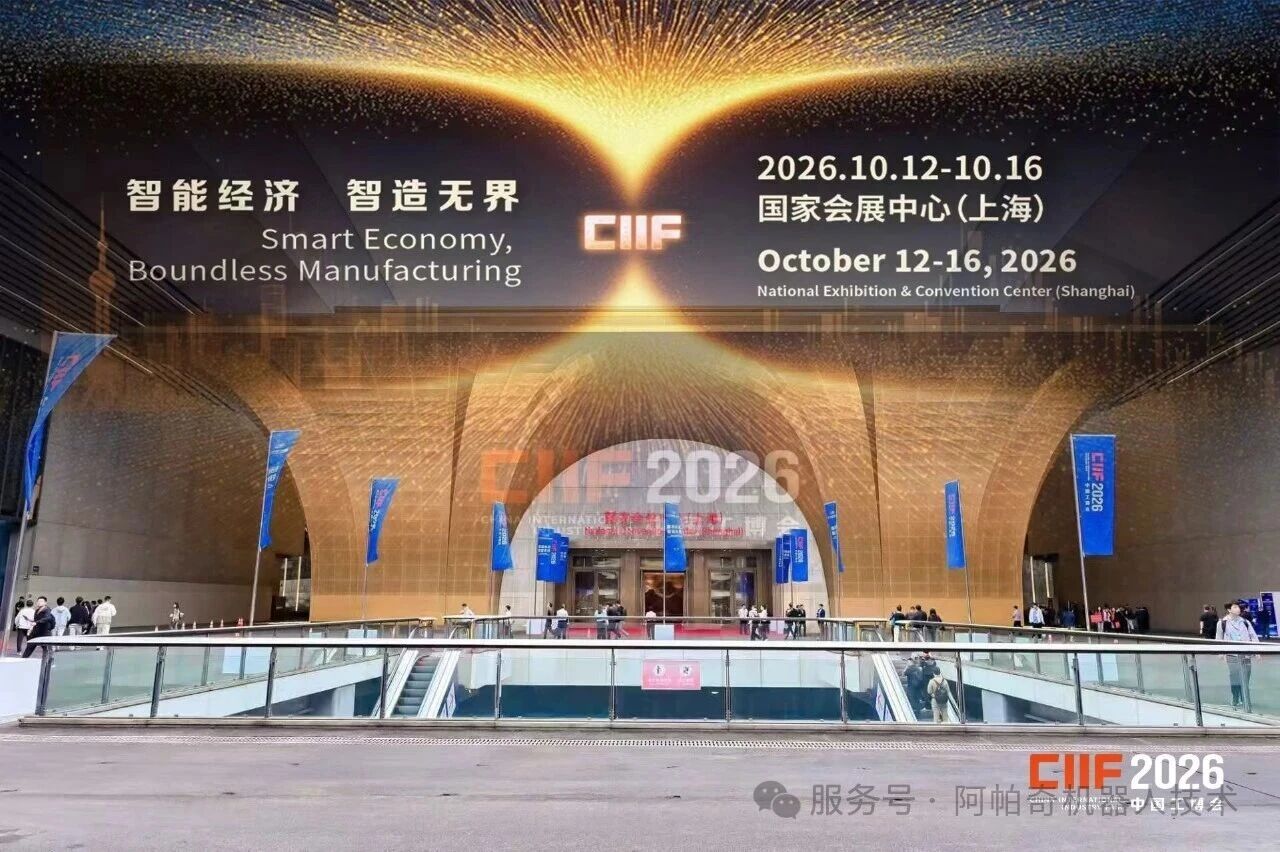
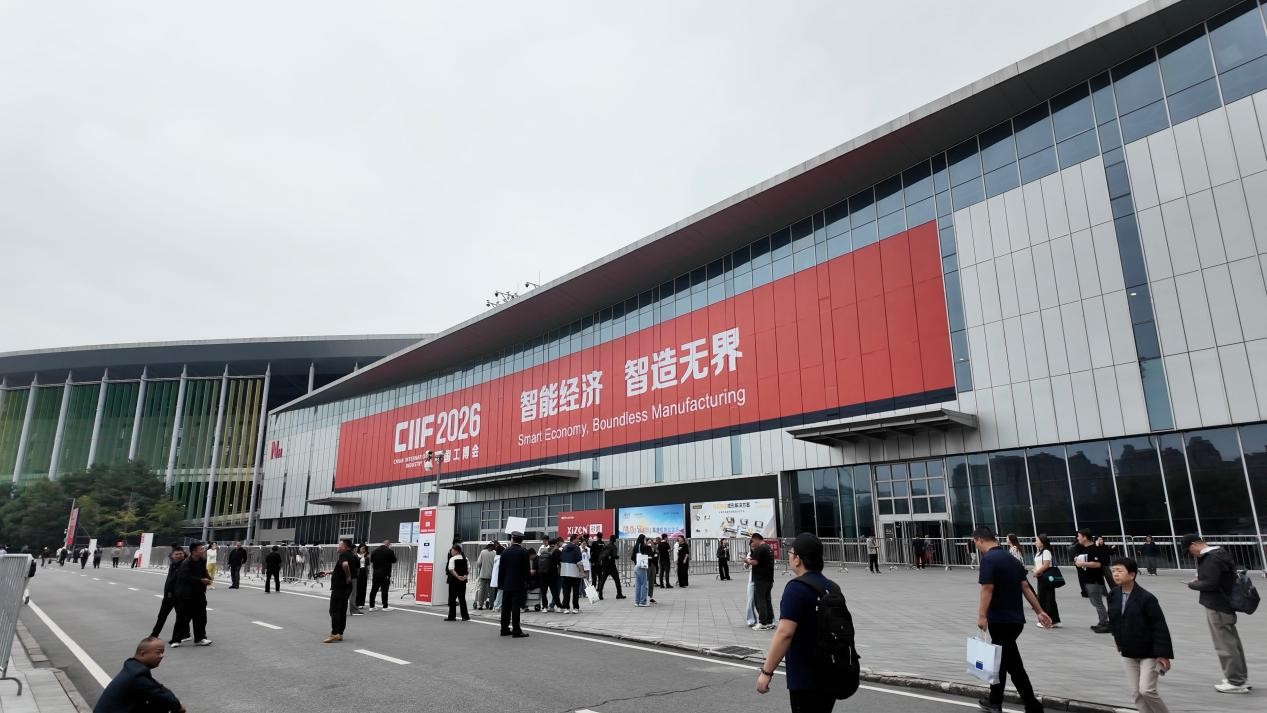
中企视讯(编辑 吴承鸿)10月12日,第二十六届中国国际工业博览会在上海国家会展中心揭开帷幕。本届工博会以“智能经济 智造无界”为主题,展览面积达31万平方米,参展企业超3000家,近300项首发首秀展品亮相,集中呈现了人工智能技术渗透制造业各场景的创新成果。
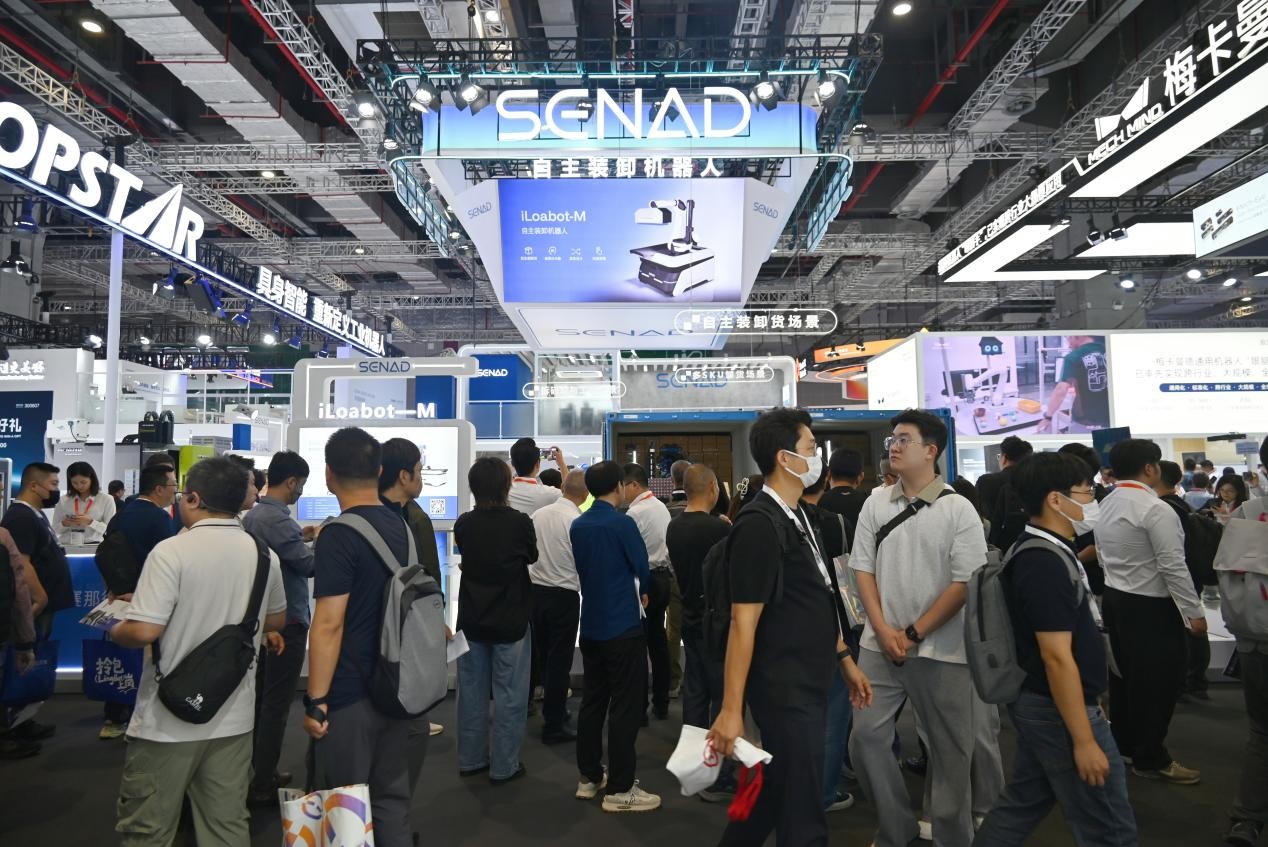
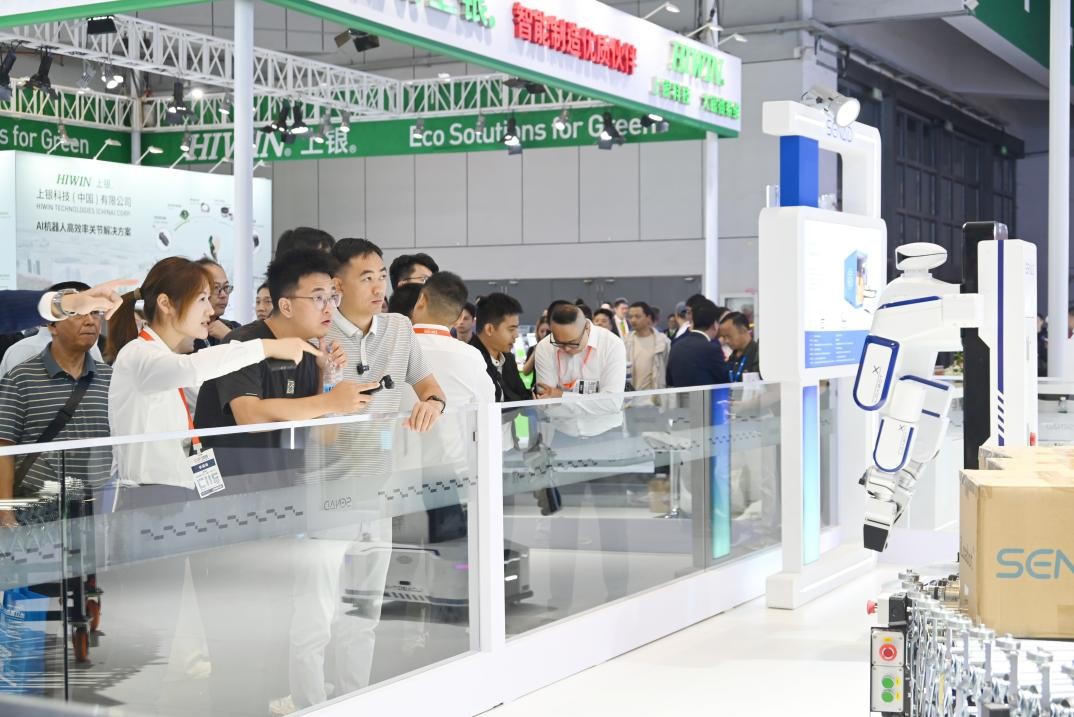
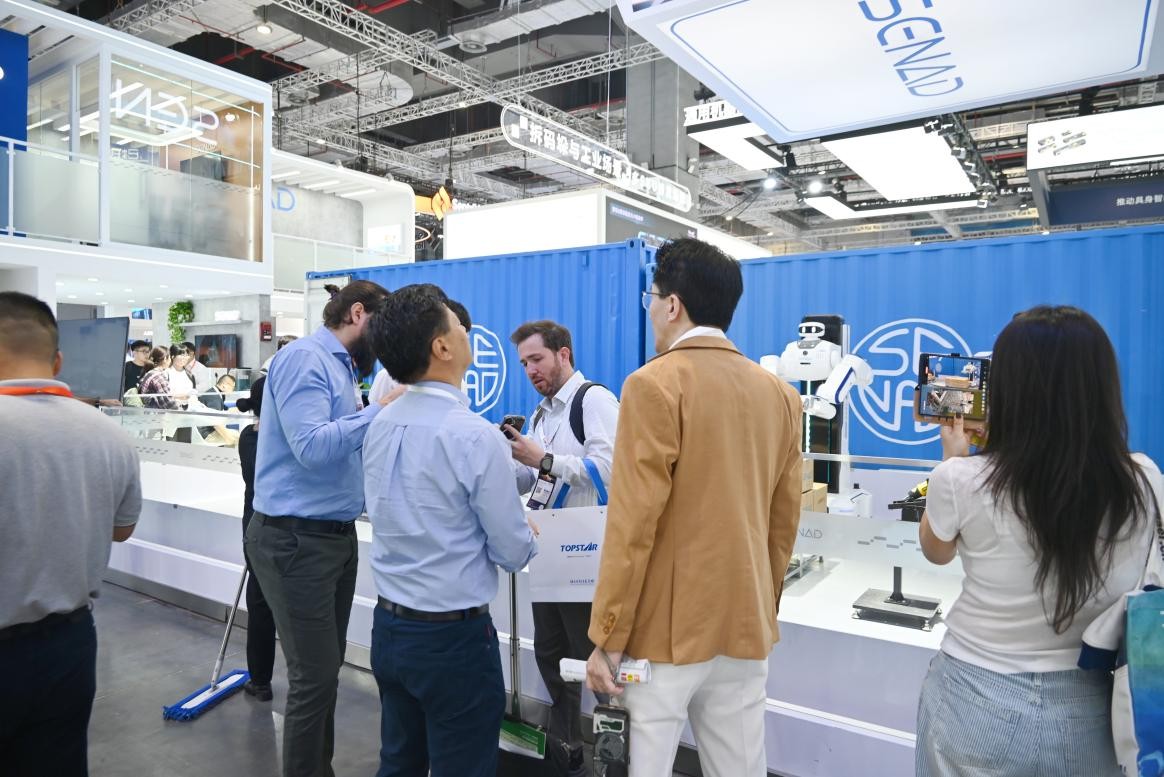
走进7.1馆赛那德展区,三台自主装卸机器人,正对着6米长的集装箱自主作业——抓取、搬运、码放,全流程一气呵成,吸引不少观众驻足。本届工博会,赛那德携iLoabot系列装卸一体方案及多SKU卸货方案亮相,直指物流“最后20米”真实装卸现场的核心痛点。
行业痛点:物流“最后20米”仍存三大断点
物流装卸,是工业物流智能化转型中最难啃的环节之一。
在展位,CTO王义山的一句话点出了工业客户的普遍关切:“回归工业场景的真实需求,能切实解决产业痛点、跑通真实作业场景的落地型方案,才是工业客户真正的核心关切。”
那么,物流“最后20米”的智能化,为何迟迟难以突破?赛那德将症结归结为三个断点。
流程断点:货物从车厢卸出后,需经人工搬运至码垛区,再由另一套系统或人员完成装车准备,全流程效率受限。
适配断点:多SKU、多货型混装是仓库常态,标准化设备“水土不服”,场景兼容性不足。
场景断点:月台和车辆间高差、车型差异等非标工况普遍存在。演示级设备难以适配真实仓储环境。
这三个断点指向同一个难题:物流装卸的智能化,关键不在“能不能搬”,而在“能不能在真实的不完美环境中持续、稳定地搬”。这正是传统装卸方案长期难以跨越的门槛。
方案突破:两大核心方案打通全链路
赛那德在本届工博会上展示的两大核心方案,正是针对上述断点的直接回应。
先说装车。这是行业公认的难点——车厢空间有限,货物规格不一,机器人得自己算出往哪放、怎么放,还要保证运输途中不倒塌。赛那德展示的iLoabot-M2.0+iLoabot-Pro装卸一体方案,把从车厢到库内的作业流程彻底打通。其装车功能按客户设定的效率、稳定性、装载率等优先级,一键生成最佳匹配垛型;装车过程中实时感知车厢状态,动态调整放置位置,末端微调让垛型更紧密牢固。
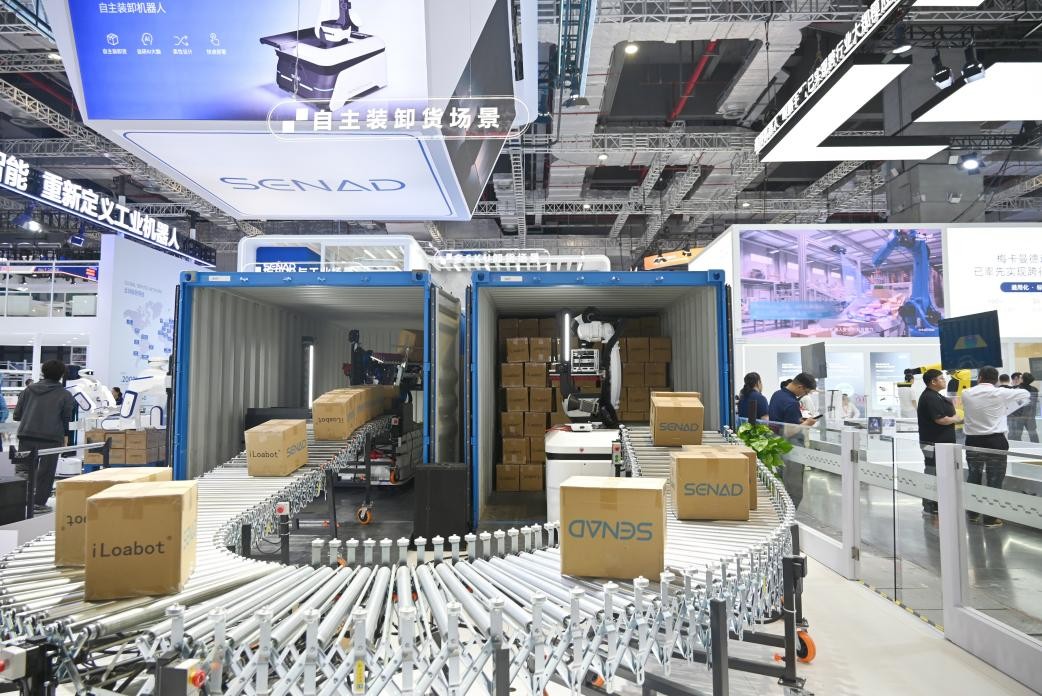
再说卸货。仓库里最让人头疼的,从来不是标准箱,而是“SKU多、垛形乱、标准不一”。iLoabot-M多SKU卸货方案要解决的正是这个问题——算法迭代后,机器人可适配多SKU混码作业,这是赛那德自研的Robot Insight模型在支撑。作为物流装卸垂域模型,它通过模型在每次抓取后预测整体稳定性,把碰撞和倒塌风险降到最低,实现从“看见”到“预见”的闭环。
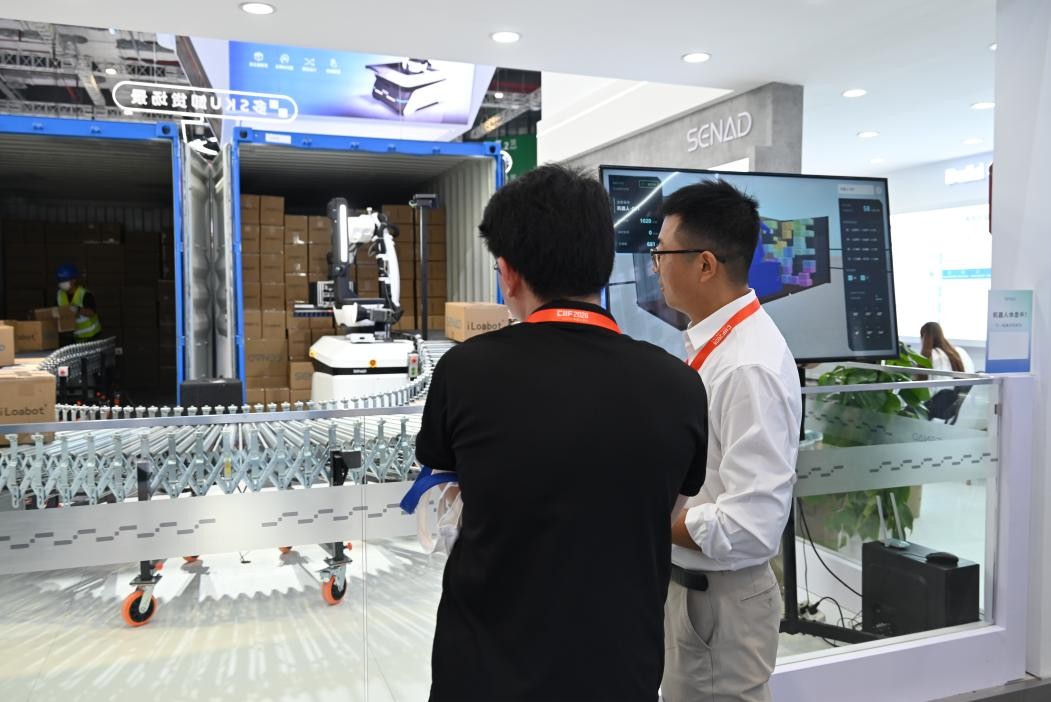
据介绍,iLoabot-M 2.0于今年8月刚刚完成发布。2.0版本在算法模型与硬件适配上实现了双重升级,算法迭代后适配多SKU混码,无需预先录入箱规即可柔性作业。模型从真实场景中学习,产品在客户一线持续迭代,这种“场景倒逼技术”的路径,正是iLoabot-M能在发布后短短两个月内再次亮相工博会、并持续展现能力进阶的本质所在。
落地验证:头部客户场景批量部署
工业场景的落地能力,最终要靠客户现场来检验。赛那德iLoabot机器人已落地于酒水、烟草、医药、快消多个行业的头部企业。
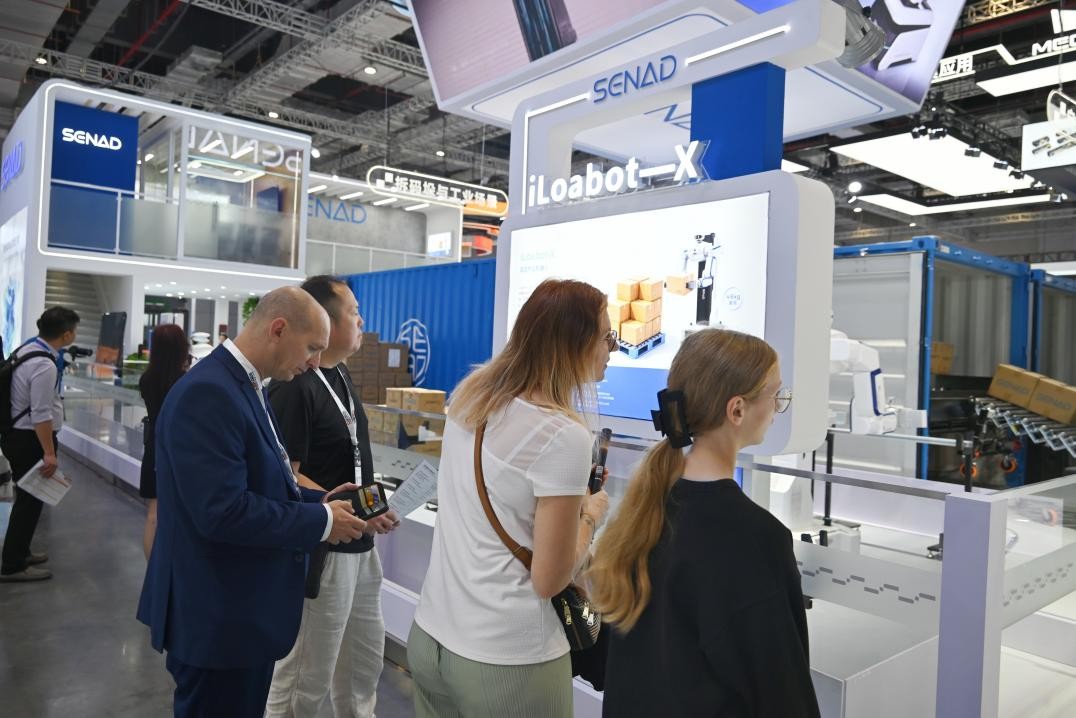
这些真实仓储工况下的验证积累——货物混堆、包装变形、车厢内壁不规则等“不完美”场景,正如赛那德CTO王义山所言:“正是这些‘不完美’的真实状况,却是训练机器人泛化能力最有价值的素材。”
以Robot Insight模型为底座,赛那德打造了iLoabot系列产品,覆盖装卸、码垛、分拣、搬运等环节。从自主装卸的iLoabot-M,到拆码垛,再到工业重载场景的人形机器人,产品线沿物流作业链条逐点铺开。
行业趋势:从技术突破走向产业价值
我国明确将“仓储物流”列为“人工智能+”领域重点场景,提出加速构建“实景实训—数据沉淀—产品迭代—规模部署”闭环;上海市印发《现代物流发展“十五五”规划》,明确提出支持装卸搬运设备等物流装备的标准化升级改造。从国家场景牵引到地方装备支持,一条清晰的路径已经铺开。
赛那德在物流装卸场景的深耕,正是沿着这一路径上的产业实践——以真实作业现场为试验场,以一线工况驱动产品迭代,让装卸环节的升级落在每一箱货、每一趟车上。
本届工博会传递出一个清晰信号:中国智能制造正从“技术突破”走向“产业价值”。赛那德凭借先发的场景落地布局,已在物流装卸这一细分赛道建立起可验证的落地优势,为智能机器人在工业场景的工业规模化应用探出一条务实路径。
中企视讯视频号